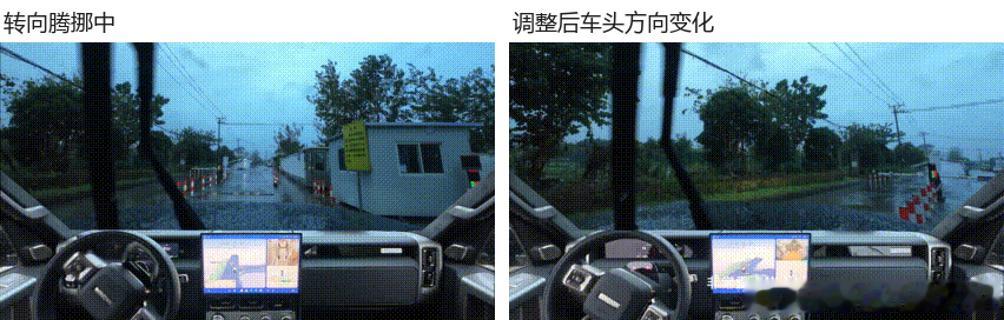
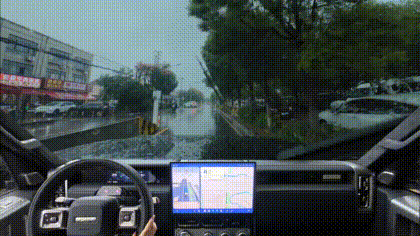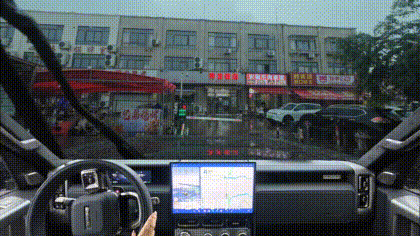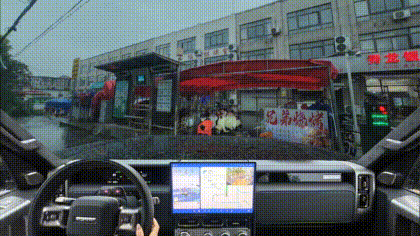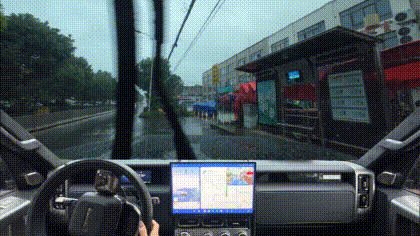
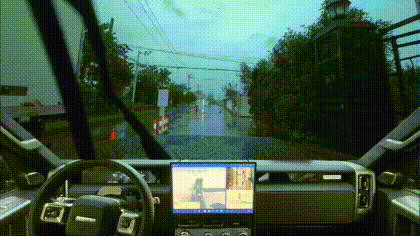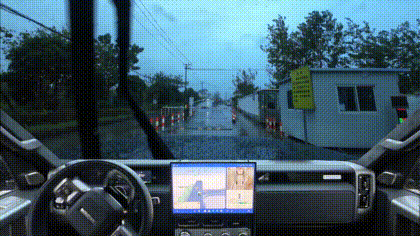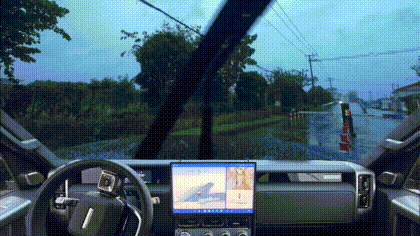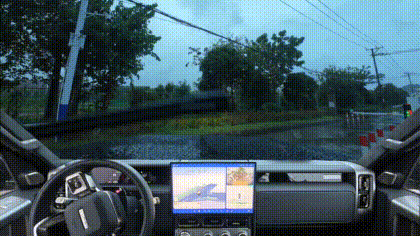
这段iCAR V25在窄路里掉头的视频,其实是藏着一个问题的---开车的人都知道,窄路的时候经常一把转不过来,往往得前后揉几次,但在辅助驾驶身上,这个动作背后的技术变化点是非常大的,因为系统需要考虑一件事,就是眼下这一步,能不能给后面的动作创造条件。
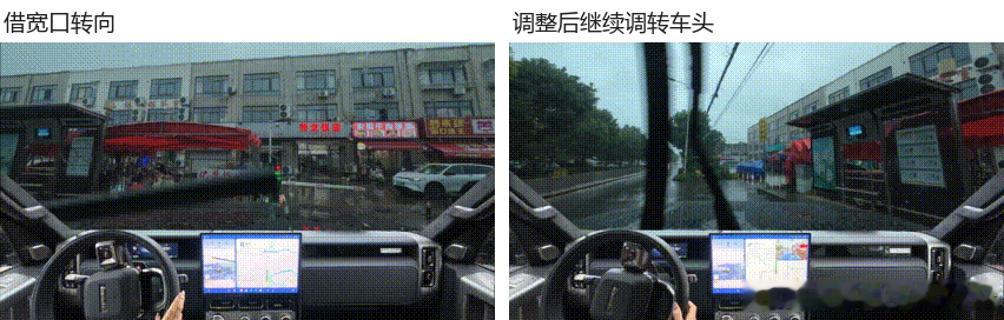
先讲一个基础问题,车的位置和朝向。普通汽车的车轮转角是存在极限的,所以它能走出来的轨迹,必然受到转弯半径的约束。哪怕旁边有一块空地,从当前的位置和方向出发,也未必能直接开进去。位置加上朝向,在这里就是车辆的“位姿”,而下一步有哪些“轨迹”是存在真实可行性的,和这个位姿直接相关,这也是倒车有意思的地方。当路宽不够完成一次连续转弯时,继续向前,车头就可能顶到路边。此时往后退并配合转向,车的位置和朝向都会改变,再切回前进,就有机会从新的姿态接着完成转向---经过这一轮调整,原本接不上的下一段路,就有可能接上了。
V25在公交站附近借宽口掉头的这段画面,非常牛逼。如果你经历过窄路段里的多次腾挪,你就会知道判断一个动作有没有用,不仅仅是“前进了多少”,因为有时候退一步才能进两步,人你可以理解这件事,但是模型呢?你在不断寻优的过程里,要主动放弃当下局部的最优解,转而去尝试一个“更费解”的答案,从而获得全局的最优解,这才是真正的“理解这个世界”!规划的问题,就在这个过程中有了重大变化---iCar V25这套HSD V2.1,可以把前后向的空间理解,和端到端轨迹生成结合起来,核心就是要处理这种进退关系。系统同时考虑后方空间、车辆姿态和通行边界,把进、退以及退完之后如何行进的轨迹放入同一个任务里思考,就车主来说,你看到的是挡位切换,但系统背后串联起来的,其实是前后两段运动。
你可能说,循迹倒车也是这样啊!但循迹倒车,是有已经走过的轨迹作为参考的,而多点掉头它没有!它要解决的是如何根据当前环境持续设计一组能改变朝向、继续前进的动作。以及,还是误差的课题---你得知道换向的位置,既是上一段运动的终点,也是下一段的起点,车在这个过程中需要减速停稳,完成挡位和转向的衔接,再向相反方向起步。如果停车的位置偏了一点,或者车头朝向没有达到预期,后续能用的空间就会有很大影响,这里面规划和执行的持续配合真的是非常犀利。这段视频,可以说是V25的封神之作了。
年轻人首选的智能时尚SUV绝对先锋V25iCARV25智驾同价位没对手地平线HSD