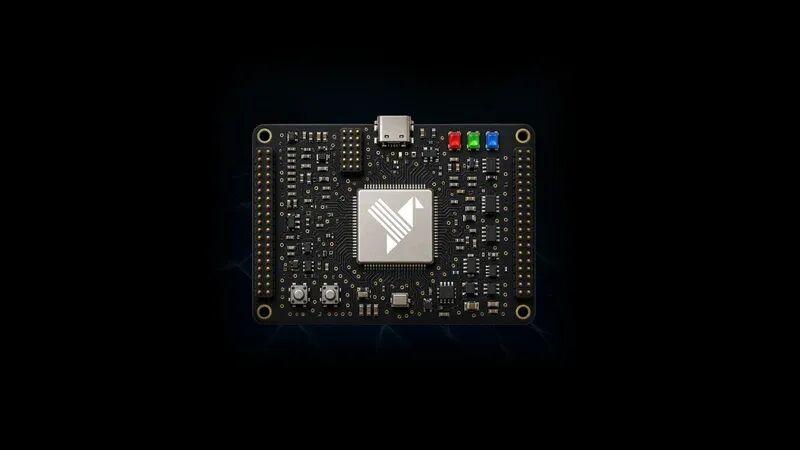
一颗芯片,解决机器人关节控制难题
人形机器人不只是需要聪明的大脑,还需要精准、稳定的运动控制。随着机器人自由度不断增加,如何降低关节控制延迟、提高电机控制精度,成为产业链的重要课题。
MIPS推出的 Actus机器人关节控制平台 ,尝试将实时处理器、矢量DSP、电机控制、工业通信和安全功能集成到一颗芯片中,探索机器人关节控制的新架构。
一、核心技术:五大功能集成 Actus的核心不是单纯提升芯片算力,而是将机器人关节需要的多种能力整合起来。
核心技术 主要作用 双RISC-V处理器 实时运动控制,目标控制循环低于10微秒 512位ARC VPX矢量DSP 传感器融合、预测性维护 100ps级PWM 提高电机驱动信号的控制精度 三端口千兆TSN 实现关节间低延迟、确定性通信 后量子安全模块 提供硬件安全与加密能力 其中有两个技术值得重点关注:
1. 100ps级PWM
通过更精细的脉冲控制,提高电机驱动的调节精度。同时,专用三角函数硬件可使FOC(磁场定向控制)相关运算速度提升16倍以上。
2. 512位矢量DSP
让关节具备本地数据处理能力,可以承担传感器融合、状态分析和预测性维护任务,减少对机器人中央控制器的依赖。
二、真正的变化:关节开始具备边缘智能 传统机器人架构中,中央控制器承担大量计算任务,关节主要负责执行运动指令。
Actus展示了另一种思路:
• RISC-V负责实时控制。 • DSP负责本地数据计算。 • TSN负责关节间通信。 • 安全模块负责数据与系统防护。 计算能力开始向机器人关节下沉。
这有助于降低系统通信负担,提高运动响应能力,也为未来更复杂的人形机器人控制系统提供新的技术路径。
三、产业链值得关注的方向 从Actus的技术方案,可以看到机器人关节产业链的几个重要方向:
1. 控制芯片: RISC-V、实时处理器、MCU。 2. 电机控制: PWM、FOC、电机驱动芯片。 3. 感知与计算: 矢量DSP、位置传感器、力矩传感器。 4. 工业通信: TSN、EtherCAT、CAN-FD。 需要注意,Actus目前仍处于评估和原型开发阶段,芯片功耗、主频、存储容量及量产时间等关键参数尚未完整公布,距离实际规模化应用仍需验证。
总结 Actus释放出的重要信号是: Physical AI的竞争,正在从AI算力向运动控制和执行系统延伸。
机器人不仅需要更聪明的大脑,也需要更精准的关节。
未来,控制芯片、电机驱动、传感器和实时通信,可能成为人形机器人产业链中越来越重要的技术环节。